

132-8780-6732
水下机器人可分为哪几类
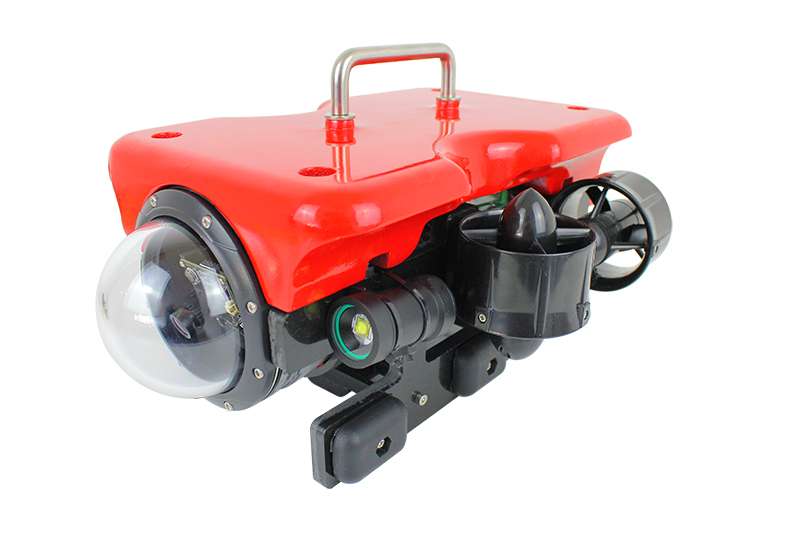
水下机器人根据工作模式、能源供给和操控方式的不同,主要可分为以下几类:
一、遥控水下机器人(ROV):
定义:通过脐带缆由水面母船提供动力并进行遥控操作的水下运载器。
特点:操作灵活、精度高,能够搭载摄像、声呐等设备进行观测,并通过机械手实施水下作业。脐带缆为ROV提供动力和交换信息,但限制了其活动范围。
应用:广泛应用于海洋油气开发、科学研究、水下搜救、管道检查、海事执法等领域。
二、主水下航行器(AUV):
定义:依靠自身携带的动力和智能控制系统自主在水下航行并执行任务的无人装备。
特点:活动范围广、潜水深度大、可穿梭进入复杂结构、无需水面支持。AUV集成了导航、通信、探测等技术,能够自主决策和控制,完成一系列水下作业任务。
应用:适用于大范围、长时序的海洋科学考察、深海资源勘探、水下目标搜寻等任务。
三、自主遥控混合潜水器(ARV/HROV):
定义:兼具ROV和AUV特点的水下机器人,能够在有缆和无缆模式下切换工作。
特点:集无缆自主(AUV)、有缆遥控(ROV)和自主遥控混合(ARV)模式于一体,实现了大范围巡航探测、定点精细观测和实时作业的灵活切换。
应用:适用于需要大范围巡航和定点精细观测的复杂水下任务。
最新文章
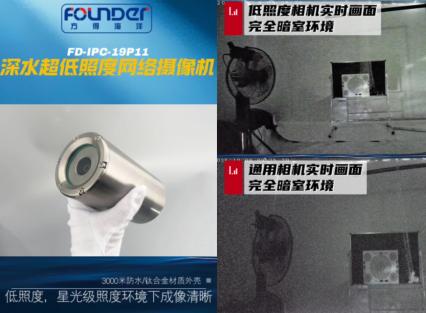
FD-IPC-19P11深水超低照度网络摄像机成像测试
FD-IPC-19P11深水超低照度网络摄像机,以钛合金耐压壳体、星光级成像能力、水下图像增强算法,适配3000米深海作业。
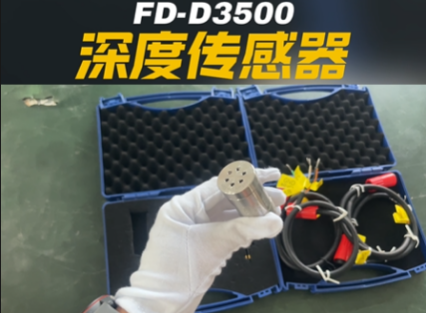
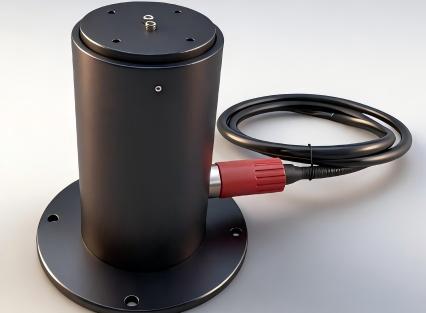
FD-D3500深度传感器:精工传感赋能深海探测
FD-D3500深度传感器最大工作深度可达3500米,量程对应0~35MPa压力范围,能够满足绝大多数中深海作业环境的测量需求。
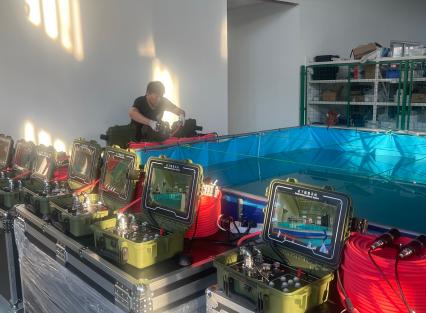
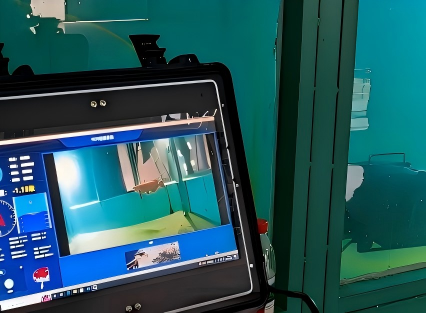
UCS-C01工程潜水录像系统完成批量发货
UCS-C01工程潜水录像系统,将水下实景实时传回岸上,广泛适用于水库大坝检测、桥梁水下桩基检查、港口码头构筑物巡检、水下打捞搜救、船舶水下外观勘验等场景。


contact us
李经理:132-8780-6732
王经理:158-5465-8979
地址:山东威海高新区智能装备产业园福田路10-4号
本站部分内容来源于网络,如果您认为我们侵犯了您的版权请告知,我们将立即删除
备案号:鲁ICP备2024116257号-1